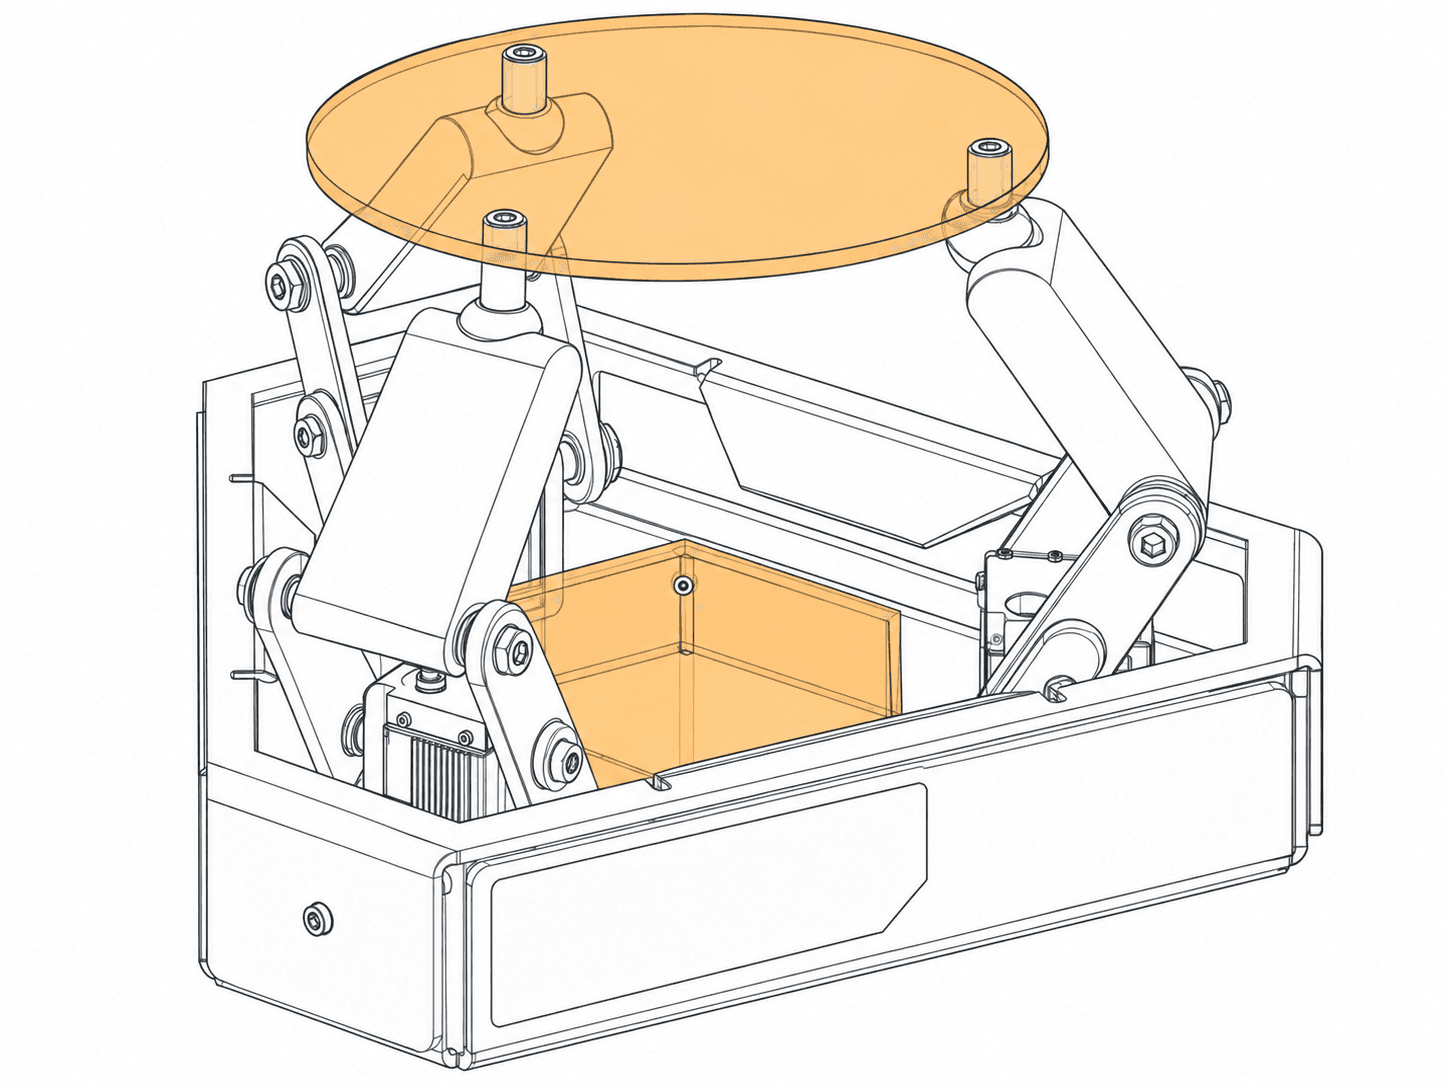
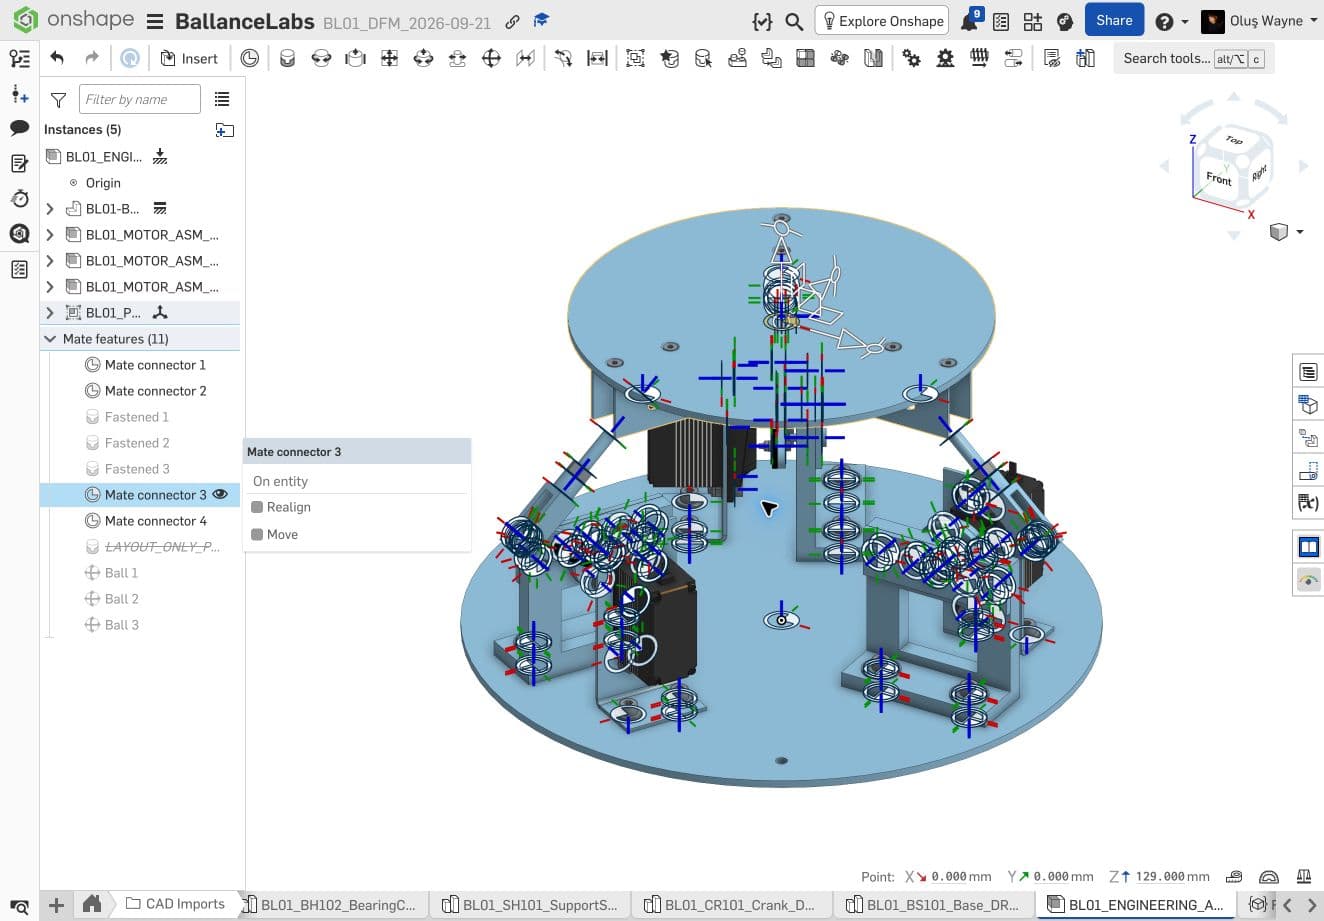
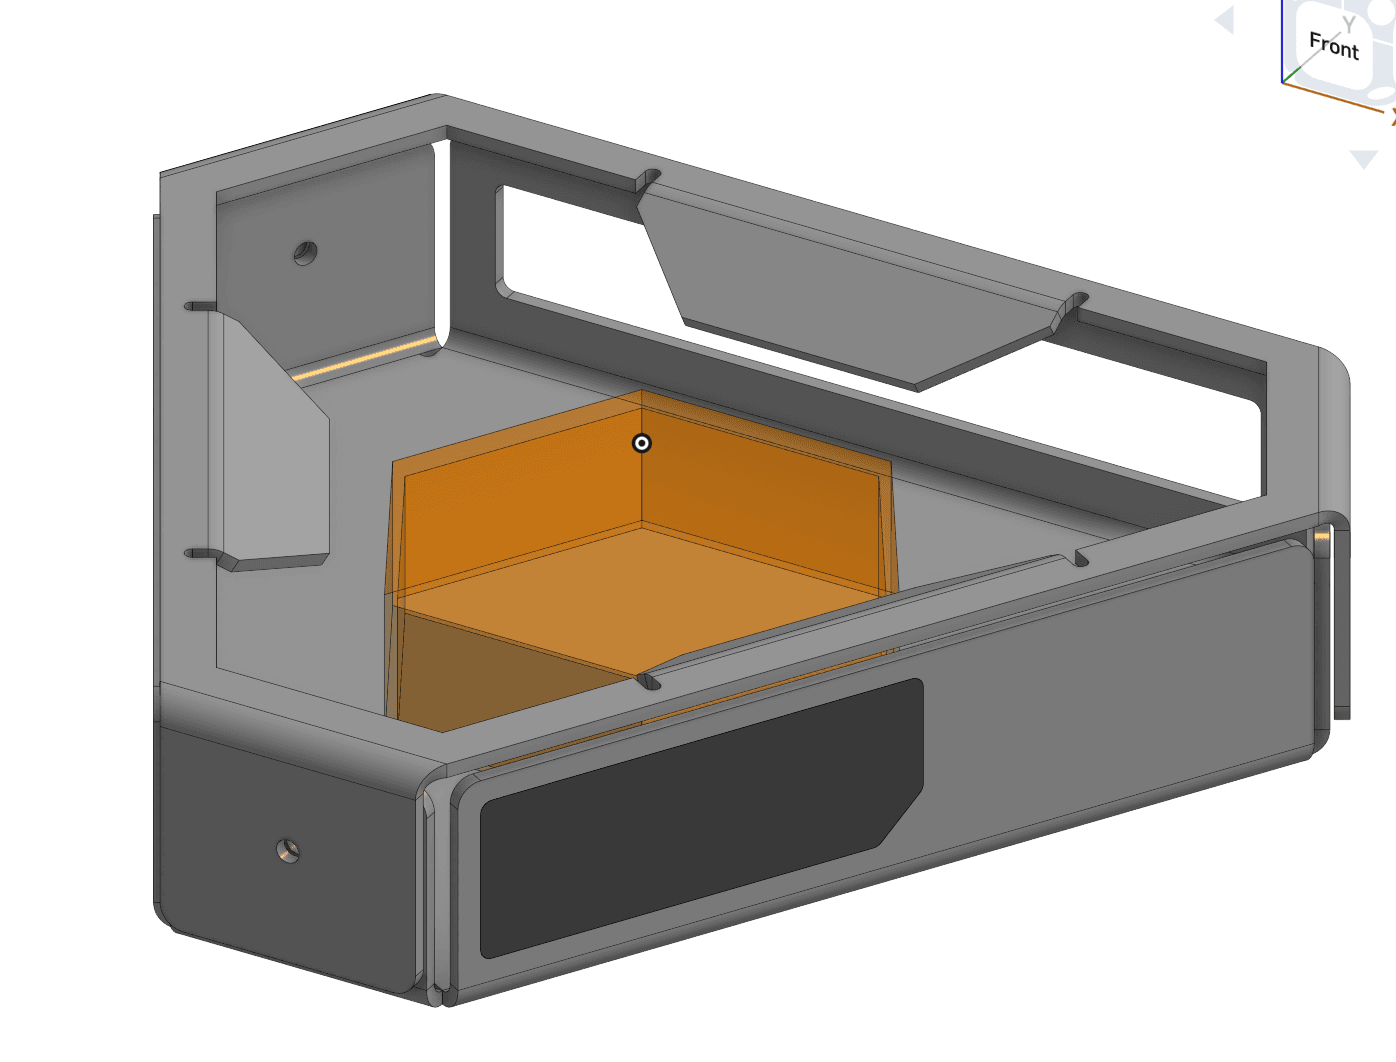
Onshape’de BL01 ürün tasarımı. Dairesel plaka ve açık mekanizma, köşeleri kesilmiş üçgen gövdenin üzerinde.
Ne yaptığını görebildiğin bir deney cihazı
Hareketli bir plakanın üzerinde top tutmak, küçük görünen ama birbirine bağlı pek çok karar içeren bir problem. Makinenin topu görmesi, plakanın nasıl eğileceğine karar vermesi ve bu kararı üç motorun koordineli hareketine çevirmesi gerekiyor. Gecikme, mafsal boşluğu veya hatalı kalibrasyon, harekette hemen kendini belli ediyor.
BL01’i bu ilişkiyi incelemek için bir masaüstü deney cihazı olarak tasarladım. Hedef; hafif bir topu dengelemek, basit yörüngeler izlemek ve kontrol yaklaşımlarını kaydedilmiş veriler üzerinden karşılaştırmak. Mekanizmanın görünür kalmasını, kullanıcının yaklaşacağı ön yüzün belli olmasını ve güç bağlantılarının ayrı bir alanda toplanmasını istedim. Üzerinde deney yapılabilen, anlaşılabilen ve bakım yapılabilen bir cihaz.
Mevcut aşama: mekanik CAD ve analitik tasarım incelemesi, Eylül 2026. Ürün formu ve minimum mekanizma modellendi; seçili CAD pozları ters kinematikle karşılaştırıldı. Elektronik uygulama, kapalı çevrim çalışma ve fiziksel performans testleri sonraki aşamada.
Önce hareket, sonra gövde
Minimum mühendislik montajı dairesel bir taban, 120° aralıklarla yerleştirilmiş üç motor istasyonu ve hareketli bir plakadan oluşuyor. Her motor bir krankı döndürüyor; üst bağlantı kolu bu krankı plakanın küresel mafsalına bağlıyor. Koordineli hareket yüksekliği, farklı miktarlardaki hareket ise eğimi değiştiriyor.
Bu montaj, mekanik hareket ilişkileri kurulmuş MVP adayı; top dengelediği fiziksel olarak gösterilmiş bir prototip değil. Gövdeyi başlangıçta ayrı tutmak; mafsal konumlarını, gerekli hareket aralığını, motor referanslarını ve montaj boşluklarını daha net incelememi sağladı. Dairesel mühendislik tabanı ile şekillendirilmiş ürün gövdesi, arayüzleri henüz birleştirilecek iki ayrı CAD konfigürasyonu.
Minimum mühendislik montajı. Mafsal ve eksen işaretleri CAD incelemesine ait; görsel, üretilmiş bir prototipin fotoğrafı değil.
Hesapta ve CAD’de aynı ölçüler
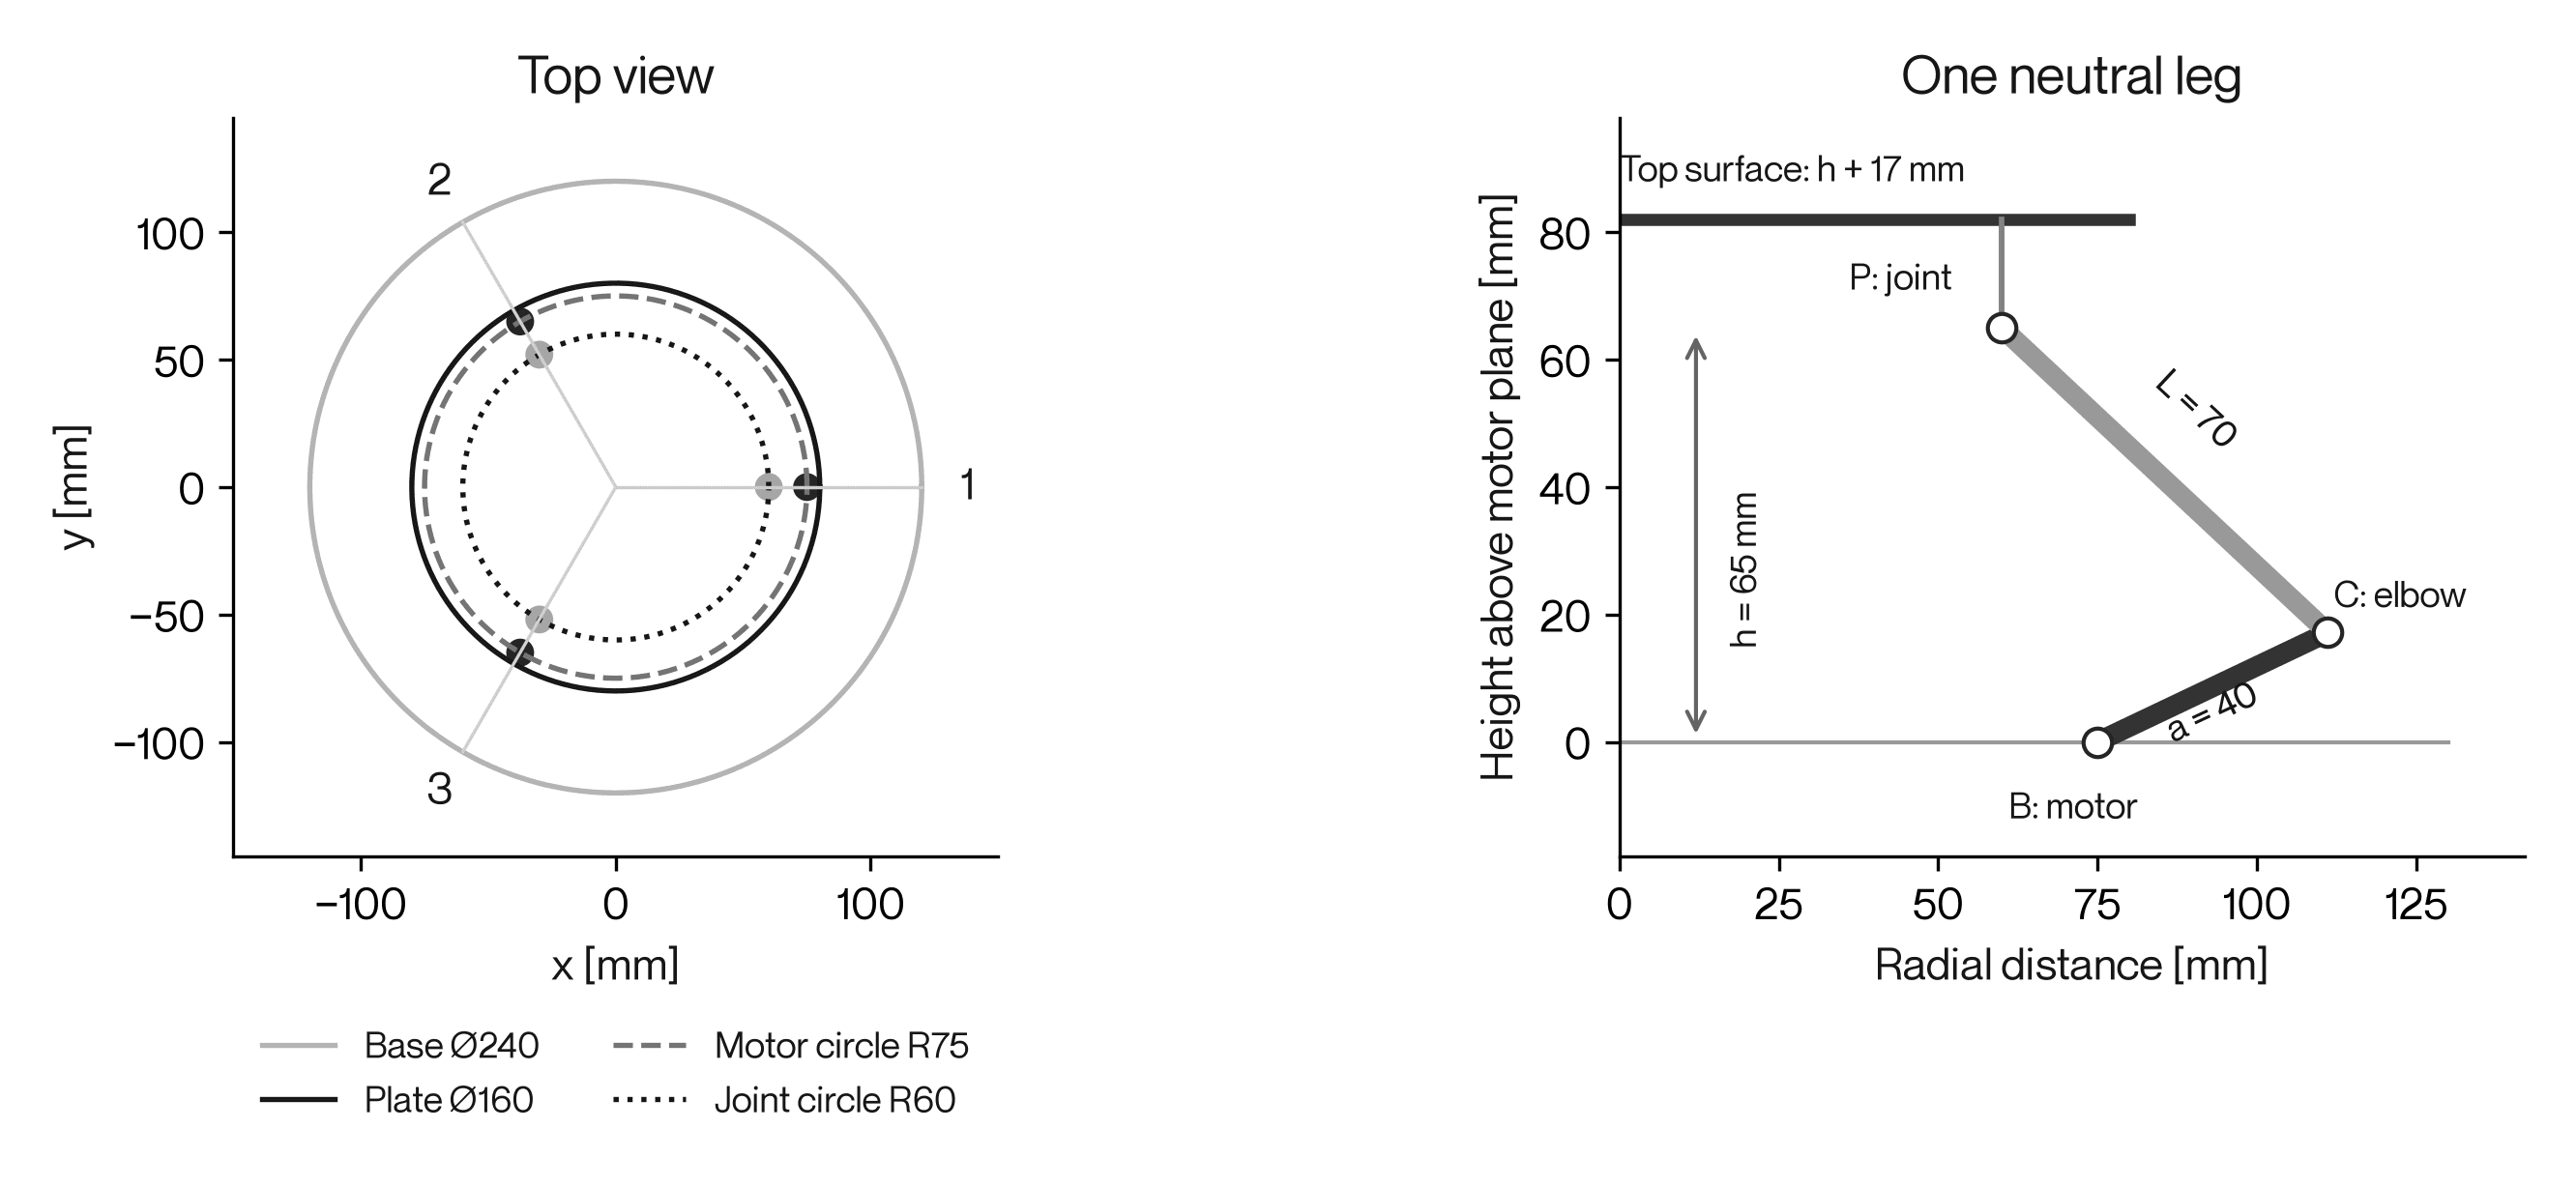
R40 mühendislik adayı; 160 mm plaka, 40 mm kranklar ve 70 mm üst bağlantı kollarıyla tanımlanıyor. Motor merkezleri 75 mm, plaka mafsalları 60 mm yarıçaplı çemberler üzerinde. Mafsal düzleminin motor eksenlerine göre nominal yüksekliği 65 mm; örneklenen yükseklik aralığı 60–70 mm.
40 mm çaplı bir top için plakanın yarıçapı, top merkezinin kullanabileceği yarıçapla aynı değil. Plakanın 80 mm yarıçapından topun 20 mm yarıçapını ve başlangıç için ayrılan 10 mm kenar payını çıkarınca 50 mm kalıyor. İlk yörünge denemesi için bunun da içinde kalan 20 mm yarıçaplı bir çember öneriliyor.
Ters kinematik modeli, istenen plaka pozunu üç krank açısına çeviriyor. Bacak düzlemlerinin getirdiği küçük yatay kaymayı ve yaw hareketini de hesaba katıyor; plaka merkezini tamamen sabit kabul etmek başka bir mekanizma tarif etmek olurdu. Plaka yatayken ve yükseklik 65 mm iken analitik krank açısı yaklaşık 25,439°. Bunun Onshape mafsal açısına dönüşümü kayıtlı referans ofsetiyle yapılıyor; fiziksel servonun kalibrasyonu ise ayrıca ölçülecek.
R40 parametrelerinden üretilen analitik geometri. Yükseklik referansı plakanın üst yüzeyi değil, mafsal düzlemi.
Harekete güvenmeden önce geometriyi kontrol etmek
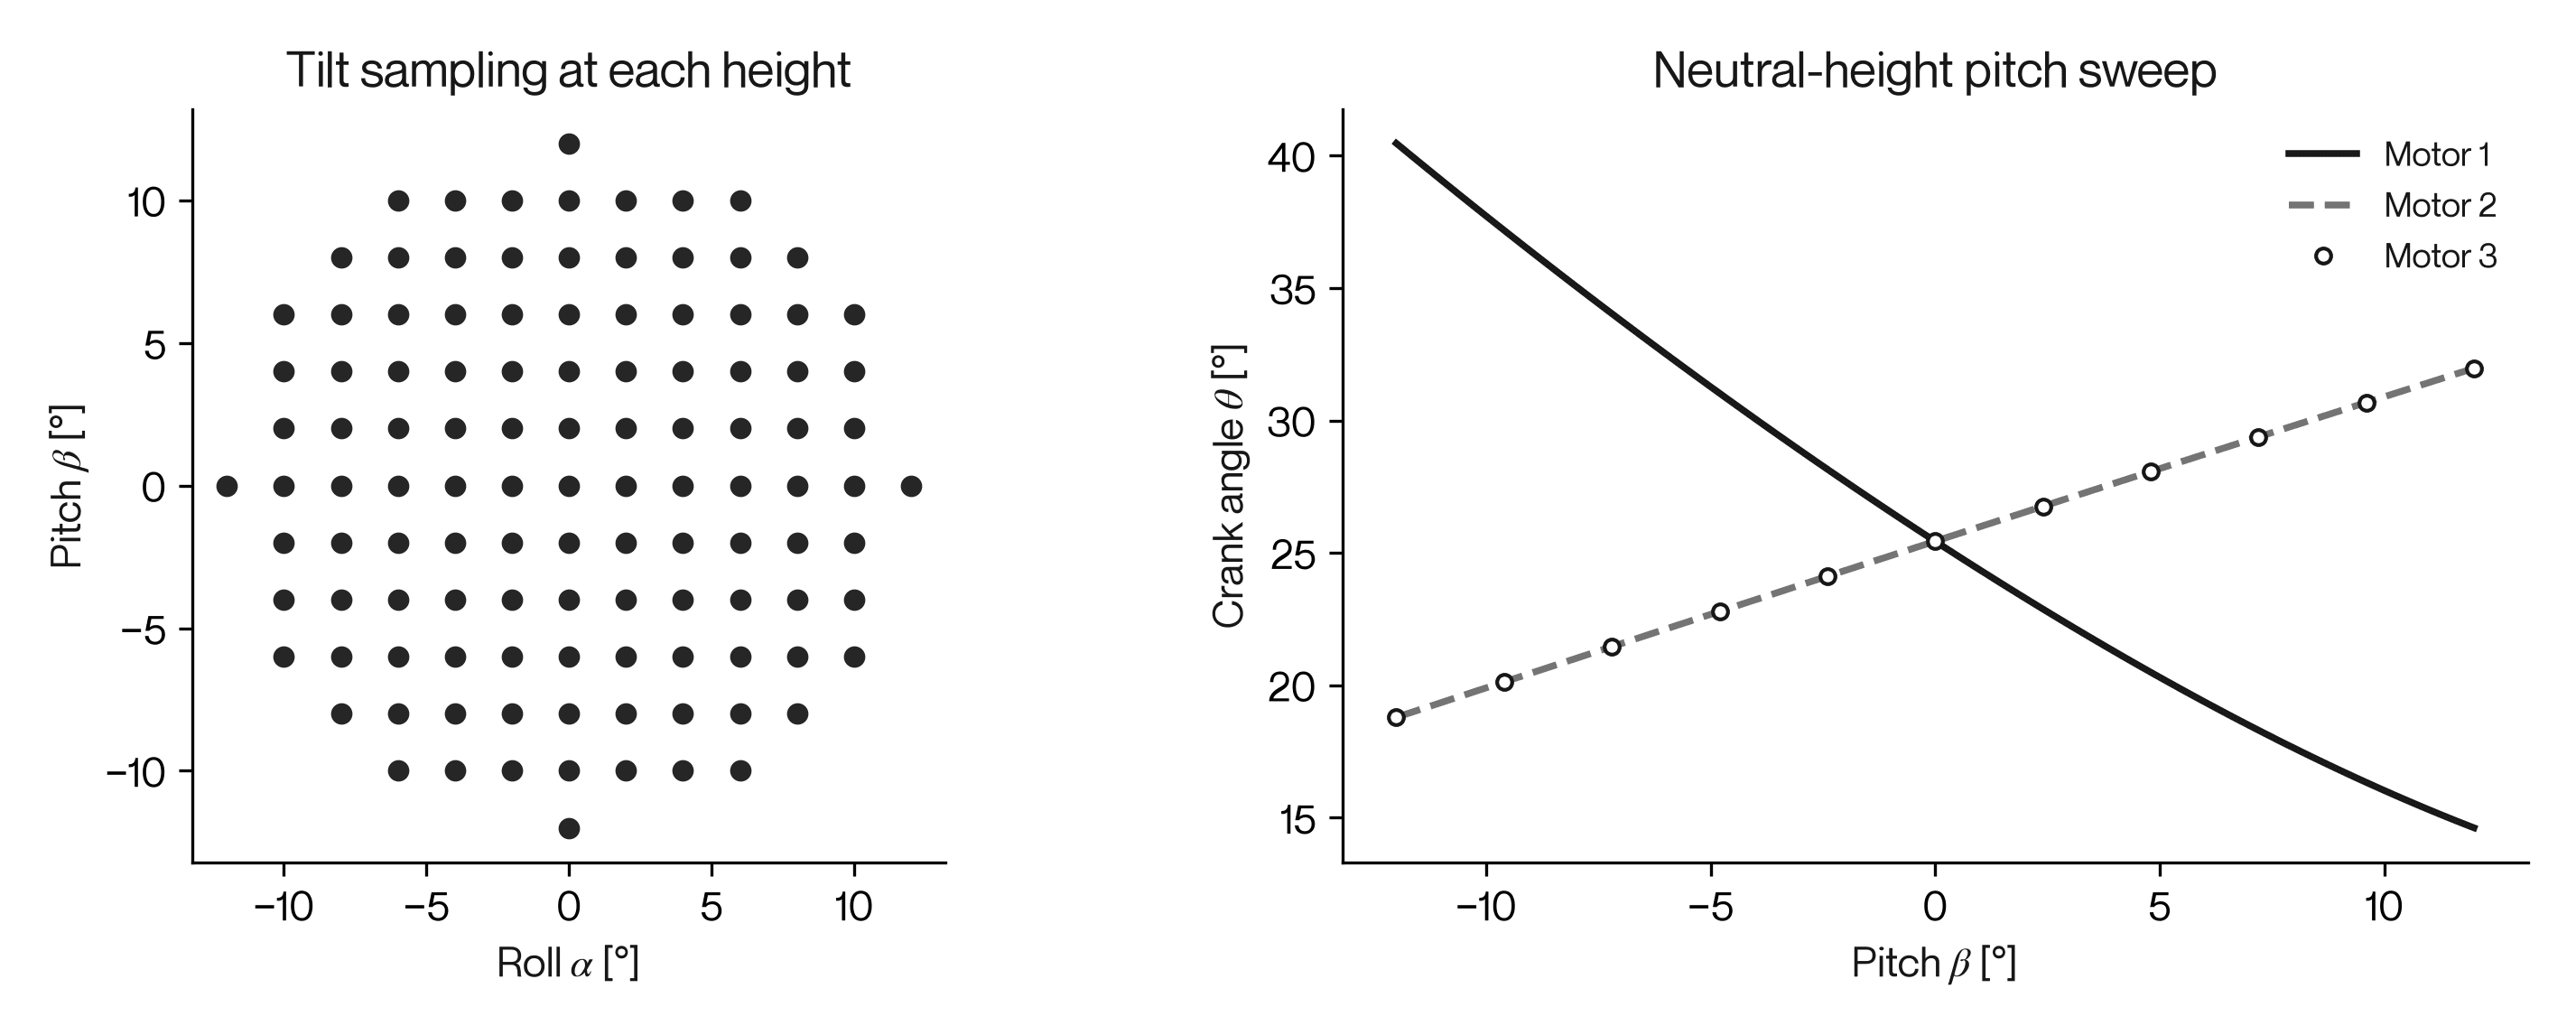
Altı yükseklikte, bileşke eğimi 12° ile sınırlanmış 678 ayrı pozu taradım. Örneklenen krank açıları yaklaşık 8,890°–45,862° aralığında. En büyük yatay kayma yaklaşık 0,656 mm, ek yaw hareketi 0,560°. Bunlar geometrik model sonuçları; donanım üzerinde ölçülmüş performans değerleri değil.
Ayrı bir karşılaştırmada kayıtlı Onshape mafsal koordinatlarını kullandım. 67 mm yükseklik, 4° roll ve 3° pitch pozunda analitik koordinatlarla ekranda okunan değerler arasındaki en büyük fark 0,000436 mm. Bu, CAD arayüzünün 0,001 mm yuvarlaması içinde bir uyum gösteriyor. Koordinat modelini kontrol ediyor; üretimde mikron altı hassasiyet iddiası taşımıyor.
Sıradaki doğrulamalar fiziksel ayrıntılarla ilgili: kesintisiz hareket boyunca çarpışma boşlukları, satın alınacak mafsalların açı kapasitesi, diş kavraması, mekanik boşluk ve aktüatör tepkisi. Örneklenen 12° aralık ilk çalıştırma limiti değil. İlk motorlu denemeler nominal yükseklikte, yaklaşık 3° gibi daha dar bir eğim aralığında yapılmalı.
678 örnek poz. Açı eğrileri, ölçülmüş kontrol tepkisini değil analitik taramayı gösteriyor.
Mekanizmadan deney enstrümanına
Ürünün nasıl çalıştığını gizlemeden, hassas ve biraz fütüristik hissettirmesini istedim. Bu nedenle genel robot gövdelerinden çok kompakt enstrümanlara baktım. Teenage Engineering TX–6 arayüzün yoğunluğu ve sadeliği; Moog Mother-32 etkileşimle bağlantıların okunabilir bölgelere ayrılması; KORG NTS-1 mkII ise görünür montajın ve değiştirilebilir panellerin bitmiş bir ürünün parçası olabilmesi açısından referans oldu.
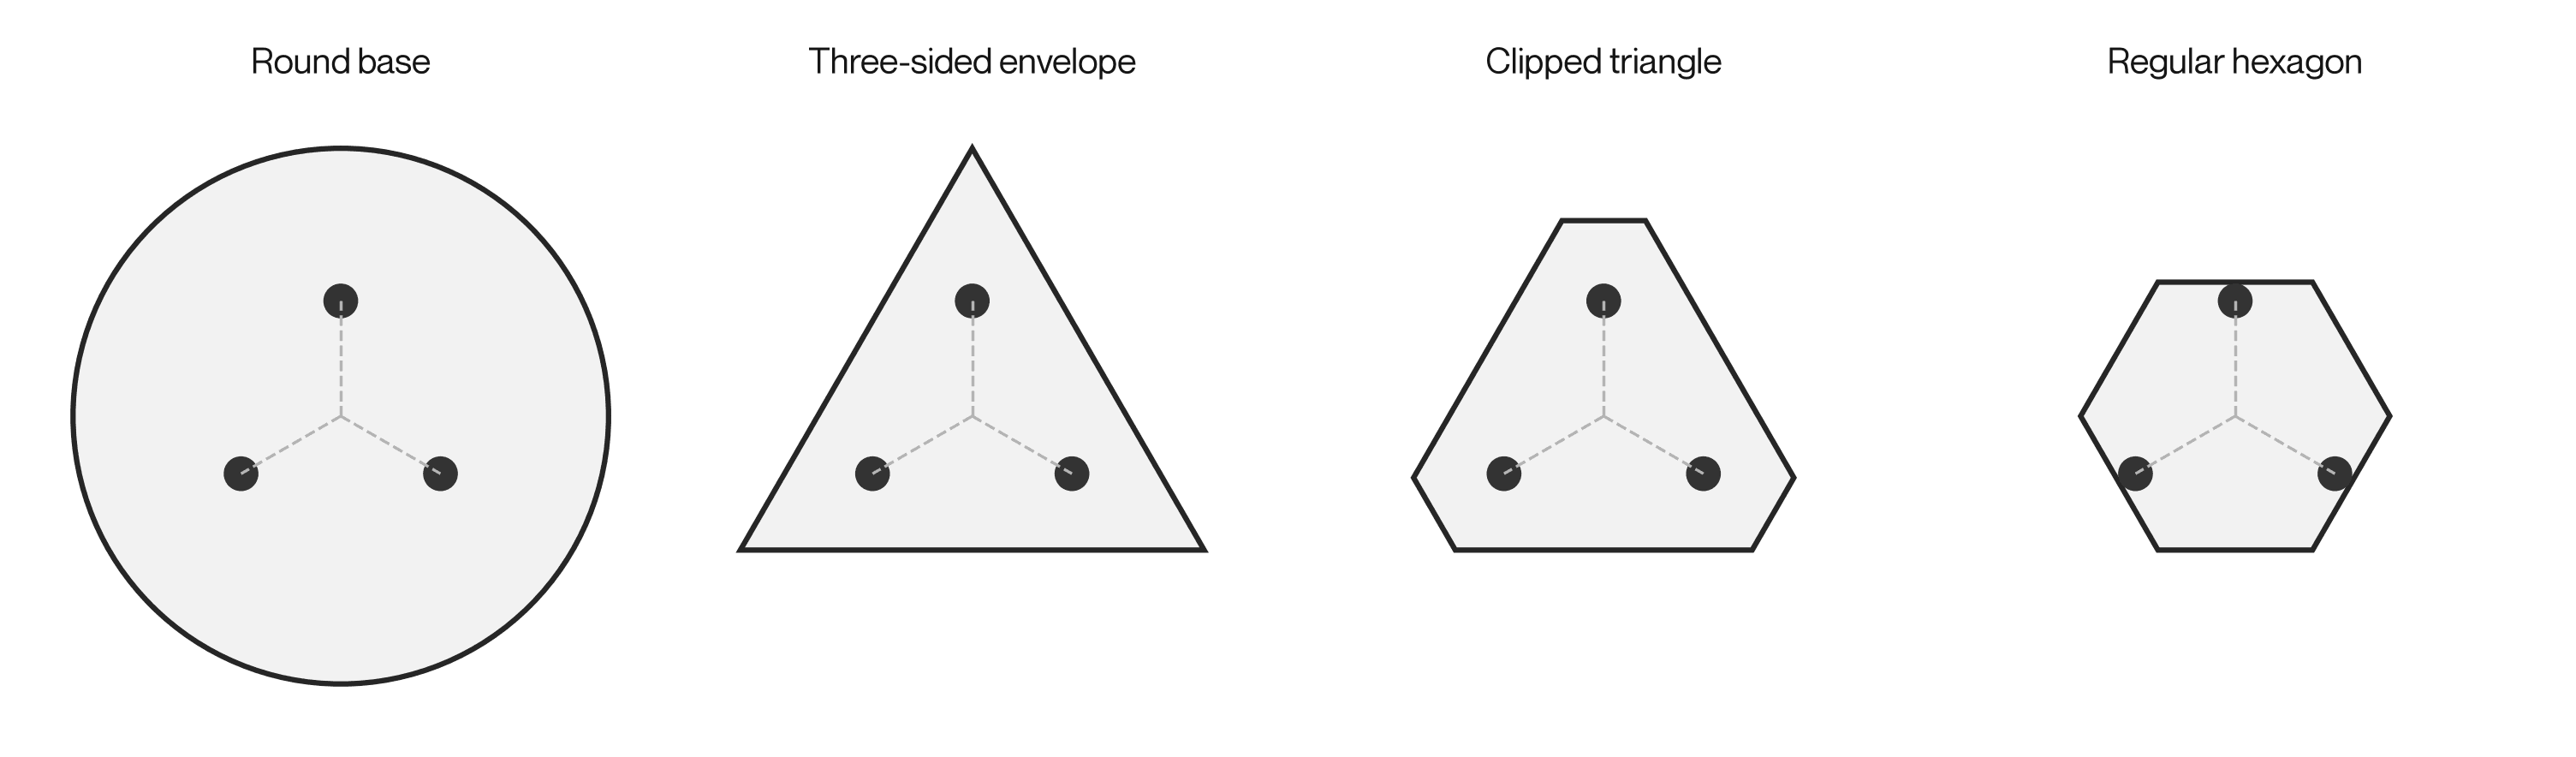
Üç motor istasyonu, gövdeye üçgen bir başlangıç veriyor. Dar köşeleri kesmek üç uzun yüz ve üç kısa köşe yüzü oluşturuyor. Sonuç altıgene benziyor ama düzgün altıgen değil; üçgenin hiyerarşisini koruyor. Uzun yüzler arayüzlere yer açarken kesilen uçlar, tasarımı kullanımı zor köşe hacimlerine bağlamıyor.
Form diyagramı bu kararın mantığını anlatıyor; ölçülmüş bir optimizasyon sonucu sunmuyor. Köşeden ne kadar kesilebileceğini yine motor gövdeleri, kablo dönüşleri, montaj takımları ve hareketli bağlantılar belirleyecek.
Köşeleri kesilmiş üçgen, üç baskın yüzü koruyor. Altı kenarlı olması onu düzgün altıgen yapmıyor.
Önde kontrol, arkada güç
Öndeki siyah alan, cihazın kontrol arayüzü olarak tasarlandı. Tasarımdaki yeri belli; uygulaması elektronik seçimlerini bekliyor. Ekran, düğme veya göstergeler seçilmiş gibi davranmadan, kullanıcının etkileşime gireceği alanı ayırdım.
Arkadaki açık şeridin görevi farklı: güç giriş ve çıkışları, açma-kapama anahtarı, sigorta erişimi ve ilgili bağlantı elemanları. Burada metal şasiye oturacak bir PLA kapak planladım. Delikler ve sabitleme ayrıntıları seçilen bileşenlere göre şekillenecek. Kapağın havalandırmaya da yardımcı olmasını hedefliyorum; ancak hava yolu ve sıcaklıklar gerçek elektronikle test edilmeli.
Bu alt gövdenin üzerinde dairesel kehribar plaka ve açıkta kalan kollar, hareketin okunmasını sağlıyor. Kehribar görünüm ürün CAD’indeki malzeme yönünü anlatıyor; mühendislikteki kütle hesabı ise 3 mm alüminyum plaka adayıyla yapılıyor. Nihai malzeme; rijitlik, kütle ve kameranın topu algılaması birlikte değerlendirilerek seçilecek.
Ön yüz kontrol arayüzüne; arka şerit, planlanan PLA kapakla birlikte güç bağlantıları, anahtar ve sigorta erişimine ayrıldı.
Elektronik, arayüzlerin ardından geliyor
Önerilen mimaride üstten bakan bir kamera, yerel kontrolcü, ayrı servo güç dağıtımı ve deney paneli bulunuyor. Raspberry Pi Pico 2 kontrolcü adaylarından biri; PD/PID kontrolü daha karmaşık deneylerden önce anlaşılır bir başlangıç sağlıyor. Bunlar doğrulanacak mimari seçimler, cihaza takılmış donanımlar değil.
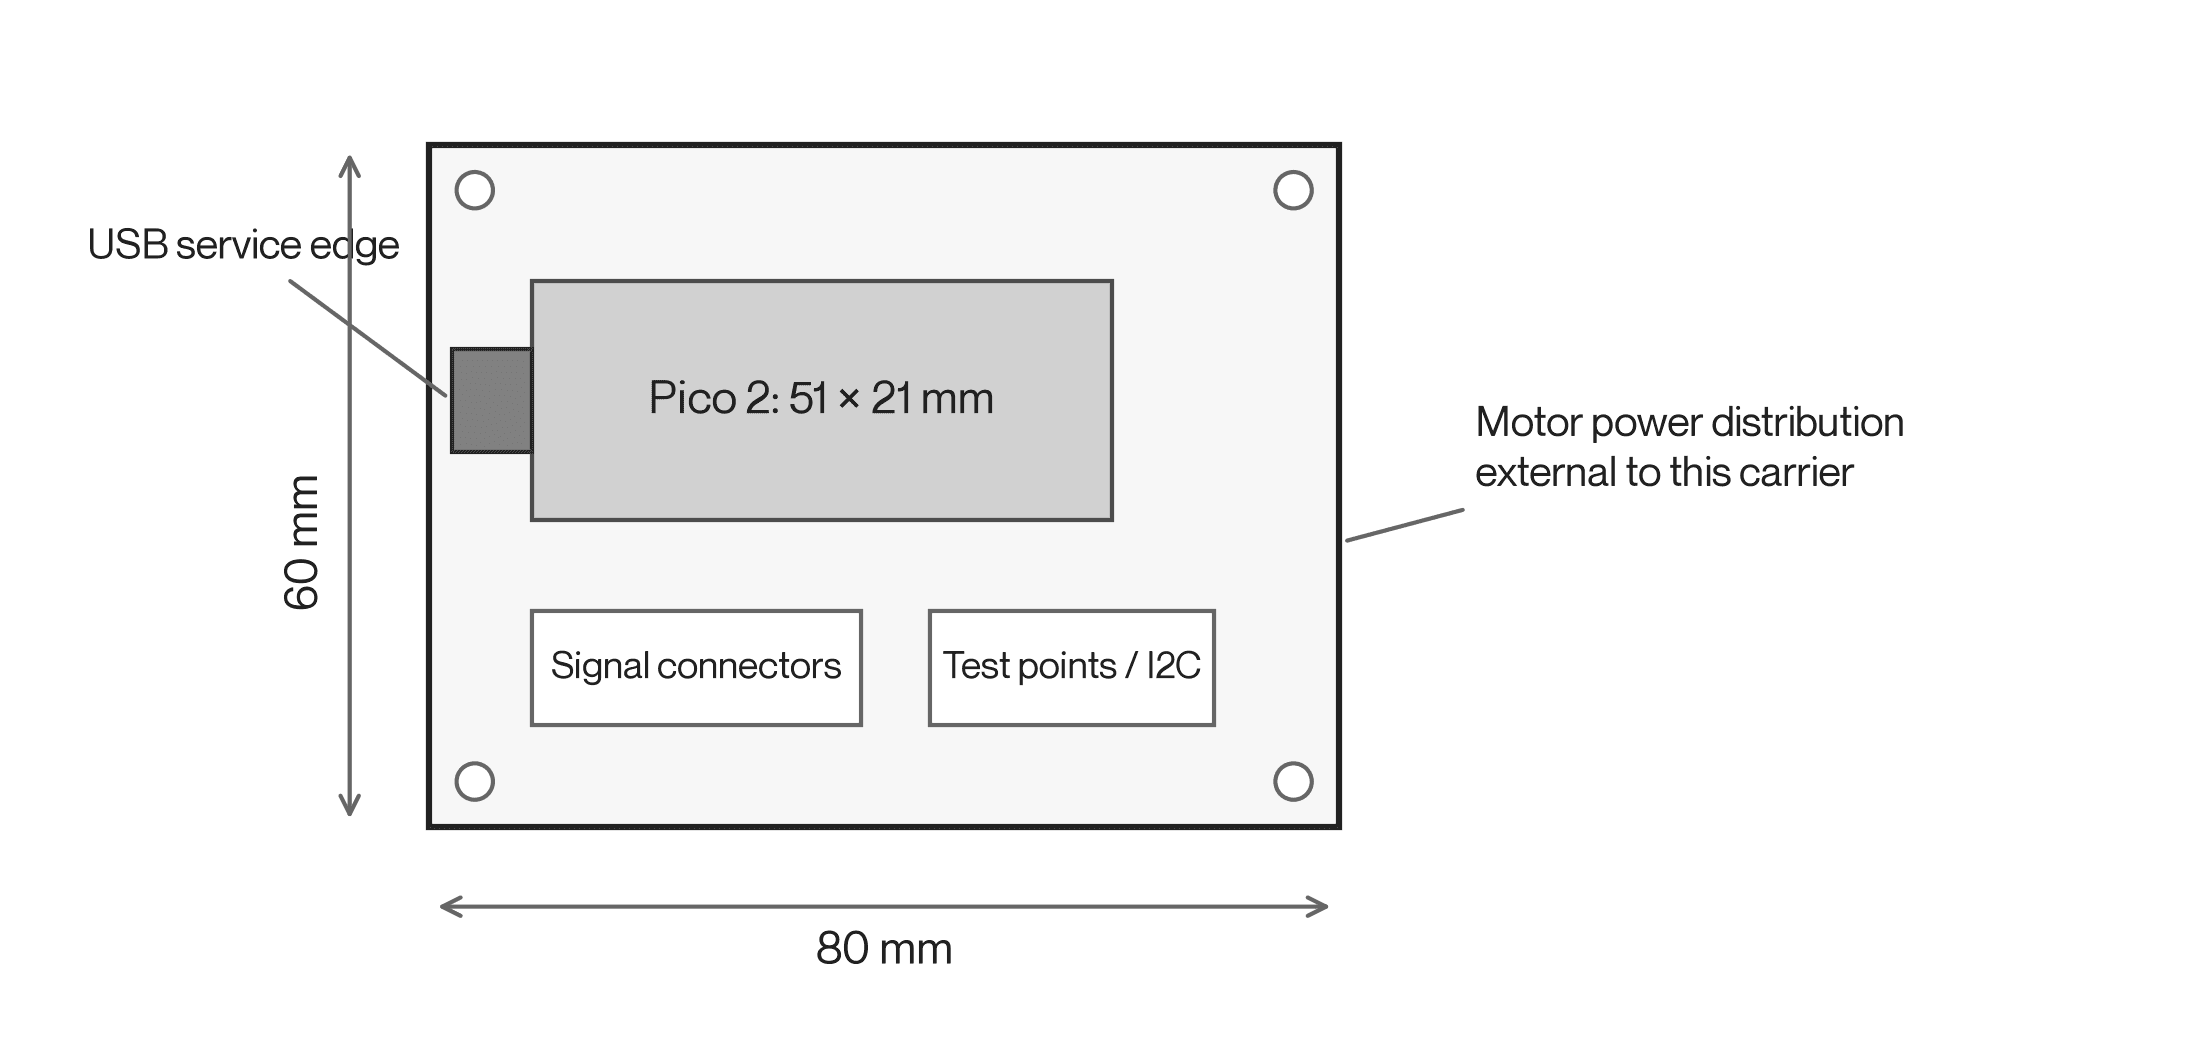
İlk PCB, kontrolcüyü, konektörleri, korumayı ve ölçüm arayüzlerini taşıyan 80 × 60 mm bir kart olarak öneriliyor. Geçici 90 × 70 × 25 mm kaset payı bir miktar montaj alanı içeriyor; ancak özgün gövdede sığdığı henüz gösterilmedi. Arka güç kapağı ve ön kontrol paneli bu kartla birlikte detaylandırılmalı.
Satın almadan önce aktüatörün kimliğini netleştirmek gerekiyor. İçe aktarılan CAD referansı MG958 DIGI Servo olarak etiketli; katalogda benzer ölçüde görünen bir servo, horn, spline veya bağlantı düzeni açısından kendiliğinden uyumlu sayılmaz. Ölçülmüş tek bir motor istasyonu, tahmine dayalı parça değişimlerinden daha fazla belirsizlik çözecek.
Yalnızca PCB yerleşim önerisi. Yolları çizilmiş, üretilmiş veya test edilmiş bir devre kartı değil.
Neyi çözdüm, neyi tezgâhta göreceğim
Bugünkü çalışma; mekanik fikri, tekrar üretilebilir geometri modelini ve özgün ürün formunu birbirine bağlıyor. CAD karşılaştırması seçili pozlarda anlamlı bir kontrol sağlıyor. Gövde, mekanizmayı gizlemeden cihaza belirgin bir etkileşim yüzü ve ayrı bir güç alanı kazandırıyor.
Sonraki adım tek bir motor istasyonunu tamamlamak: aktüatörü ve horn’u doğrulamak, açı tepkisini ve boşluğu ölçmek, akım ve sıcaklığı izlemek, mafsal kavramasını çözmek. Ardından tam mekanizma, sınırlı hareket, kamera kalibrasyonu, tek eksende dengeleme ve iki eksende yörünge takibi geliyor. Üretime hazırlık da bu arayüzleri izliyor: bükümler, kapak uyumu, takım erişimi ve tekrarlanabilir montaj.
Yazılım tarafının hedefi de somut: hedef ve ölçülen konumu, zamanlamayı, doyumu ve aktif limitleri bir web deney panelinde kaydetmek. Yapay zekâ destekli analiz ileride deneyleri karşılaştırmaya veya anormallikleri açıklamaya yardımcı olabilir; bu, gerçek zamanlı kontrol döngüsü değil, planlanan bir analiz katmanı. İlk ikna edici sonuç, verisi tekrar oynatılabilen ve fiziksel olarak tekrarlanabilen bir deney olacak.